Содержимое раздела
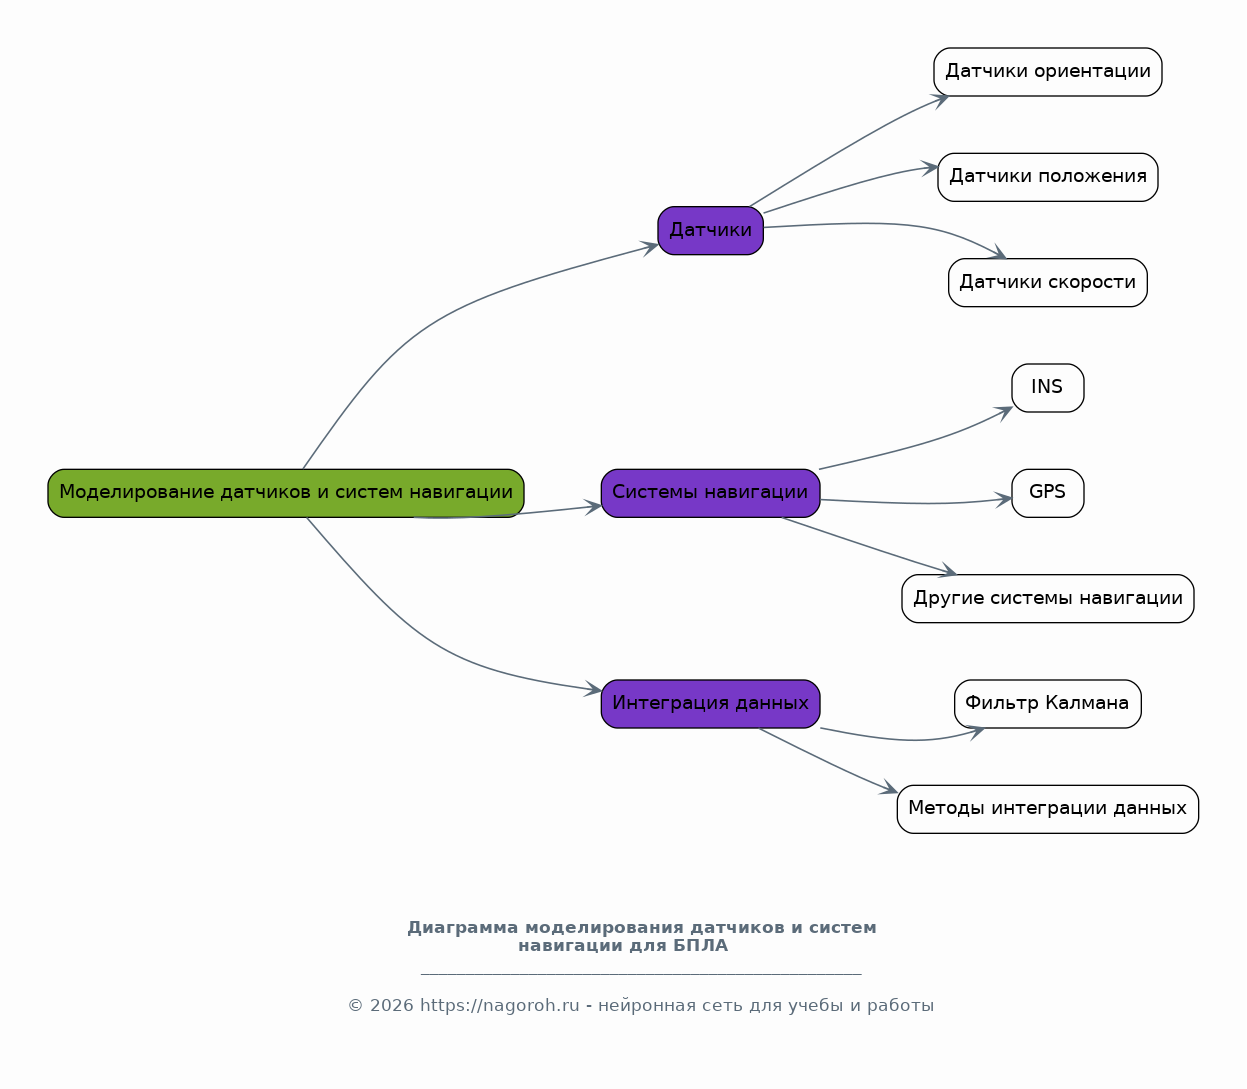
Этот раздел фокусируется на моделировании различных датчиков и систем навигации, применяемых в БПЛА. Необходимо рассмотреть принципы работы датчиков, используемых для измерения ориентации, положения и скорости БПЛА. Важно описать математические модели датчиков, включая их точность, погрешности и помехи. Следует представить модели различных систем навигации, таких как инерциальные навигационные системы (INS), GPS и другие. Особое внимание уделяется интеграции данных от различных датчиков и систем навигации. Необходимо рассмотреть методы фильтрации данных, такие как фильтр Калмана, для повышения точности оценки состояния БПЛА. Включает моделирование ошибок датчиков и их влияние на точность навигации.