Нейросеть

Исследование и разработка системы управления роботами на основе беспроводных технологий

Данный исследовательский проект посвящен разработке и анализу современной системы управления для роботизированных платформ, использующей передовые беспроводные технологии. Основное внимание будет уделено изучению различных протоколов беспроводной связи, таких как Wi-Fi, Bluetooth, Zigbee и LoRa, с целью определения их применимости и эффективности в контексте задач управления роботами. Проект предполагает создание прототипа системы, позволяющей осуществлять дистанционное управление, сбор данных с датчиков и передачу команд роботу в реальном времени. Будут рассмотрены вопросы обеспечения надежности, безопасности и минимизации задержек при передаче данных, что является критически важным для динамически взаимодействующих роботизированных систем. В рамках исследования будет проведен сравнительный анализ производительности выбранных беспроводных решений, а также разработаны рекомендации по их оптимальному применению в различных сценариях роботизированных приложений.

  • 10 разделов в структуре
  • 4 задачи проекта
  • Word + PPTX готовый файл и презентация
Гарантия уникальности Строго по ГОСТу Поддержка 24/7
Как создана эта работа

Не одна нейросеть, а команда ИИ‑агентов

Проект собирает мультиагентный конвейер из 6 ролей. Каждая отвечает за свой этап — от постановки цели до вёрстки файла — и работает с результатом предыдущей. Так получается цельная работа, а не набор ответов чат‑бота.

Оплатить 150 руб.
Паспорт проекта

Замысел, цель и задачи

Эти поля агент‑аналитик формирует до написания текста — по ним строится вся работа.

Идея

Разработать гибкую и надежную систему беспроводного управления для роботов, способную адаптироваться под различные типы задач и среды функционирования. Это позволит повысить автономность и оперативность роботизированных систем в полевых условиях.

Продукт

Прототип программно-аппаратного комплекса для беспроводного управления робототехническими устройствами. Комплекс будет включать в себя программное обеспечение для хоста управления и модуль связи для робота, обеспечивающий стабильную передачу команд и данных.

Проблема

Существующие системы управления роботами часто сталкиваются с ограничениями по дальности, пропускной способности и помехоустойчивости проводных или устаревших беспроводных интерфейсов. Это замедляет разработку и ограничивает сферы применения робототехники.

Актуальность

Стремительное развитие робототехники и интернета вещей создает острую потребность в эффективных и универсальных решениях для дистанционного управления. Беспроводные технологии обеспечивают необходимую мобильность, масштабируемость и интероперабельность для современных роботизированных систем.

Цель

Цель проекта — разработать и протестировать инновационную систему беспроводного управления для роботов, обеспечивающую высокую надежность и низкую задержку передачи данных. Достижение этой цели позволит расширить возможности применения роботов в сложных и удаленных условиях.

Целевая аудитория

Проект ориентирован на студентов технических ВУЗов, инженеров-робототехников, разработчиков IoT-решений и всех, кто интересуется современными технологиями управления. Целевая аудитория сможет использовать результаты исследования для создания собственных роботизированных проектов и совершенствования существующих систем.

Задачи

  1. Исследовать существующие беспроводные технологии для управления роботами (Wi-Fi, Bluetooth, Zigbee, LoRa).
  2. Разработать архитектуру и реализовать прототип системы беспроводной связи.
  3. Провести тестирование системы на различных робототехнических платформах и в разных условиях.
  4. Оценить производительность, надежность и безопасность разработанного решения.

Ресурсы

Для реализации проекта потребуются: микроконтроллеры, модули беспроводной связи, робототехнические платформы, программное обеспечение для разработки и тестирования, а также доступ к специализированной литературе.

Роли в проекте

Системный архитектор

Отвечает за проектирование общей архитектуры системы управления, включая выбор протоколов связи, определение аппаратных и программных компонентов, а также обеспечение их взаимодействия и масштабируемости.

Разработчик встраиваемого ПО

Занимается программированием микроконтроллеров робота и модуля связи, реализацией алгоритмов управления, интеграцией датчиков и исполнительных механизмов, а также оптимизацией производительности.

Специалист по беспроводным сетям

Проводит исследование и выбор оптимальных беспроводных технологий, конфигурирует сетевые параметры, анализирует помехоустойчивость и оптимизирует протоколы для минимизации задержек.

Тестировщик и аналитик

Разрабатывает методики тестирования, проводит испытания прототипа в различных сценариях, собирает и анализирует данные о производительности, надежности и безопасности системы.

Наименование образовательного учреждения

Проект

на тему

Исследование и разработка системы управления роботами на основе беспроводных технологий

Выполнил: ФИО

Руководитель: ФИО

Содержание

  • Введение 1
  • Обзор беспроводных технологий 2
  • Архитектура системы управления 3
  • Разработка прототипа 4
  • Тестирование и верификация 5
  • Анализ производительности 6
  • Безопасность передачи данных 7
  • Рекомендации по применению 8
  • Заключение 9
  • Список литературы 10

Введение

Содержимое раздела

Обоснование актуальности исследования, постановка проблемы и определение целей проекта. Представление основной идеи и ожидаемых результатов.

Обзор беспроводных технологий

Содержимое раздела

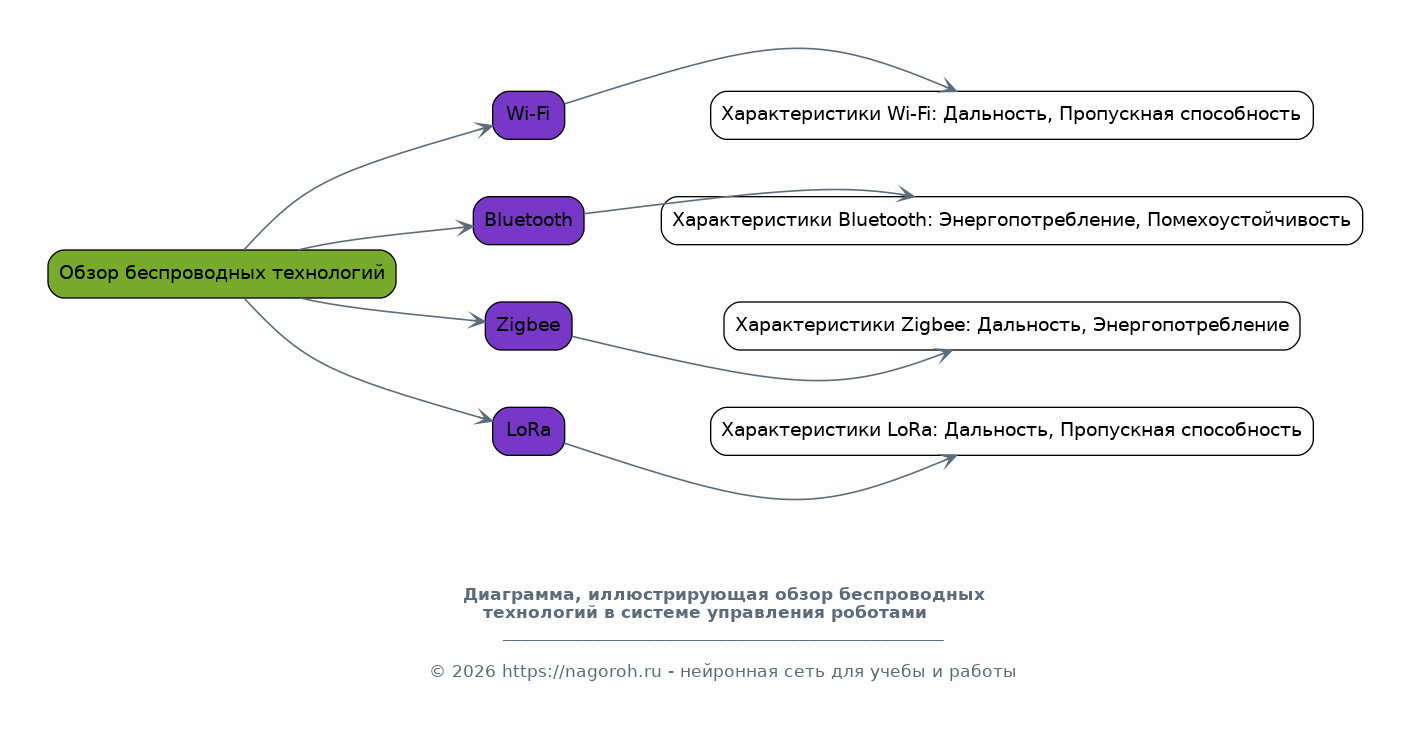
Анализ существующих беспроводных технологий (Wi-Fi, Bluetooth, Zigbee, LoRa) для передачи данных в системах управления роботами. Сравнительная характеристика по дальности, пропускной способности, энергопотреблению и помехоустойчивости.

Архитектура системы управления

Содержимое раздела

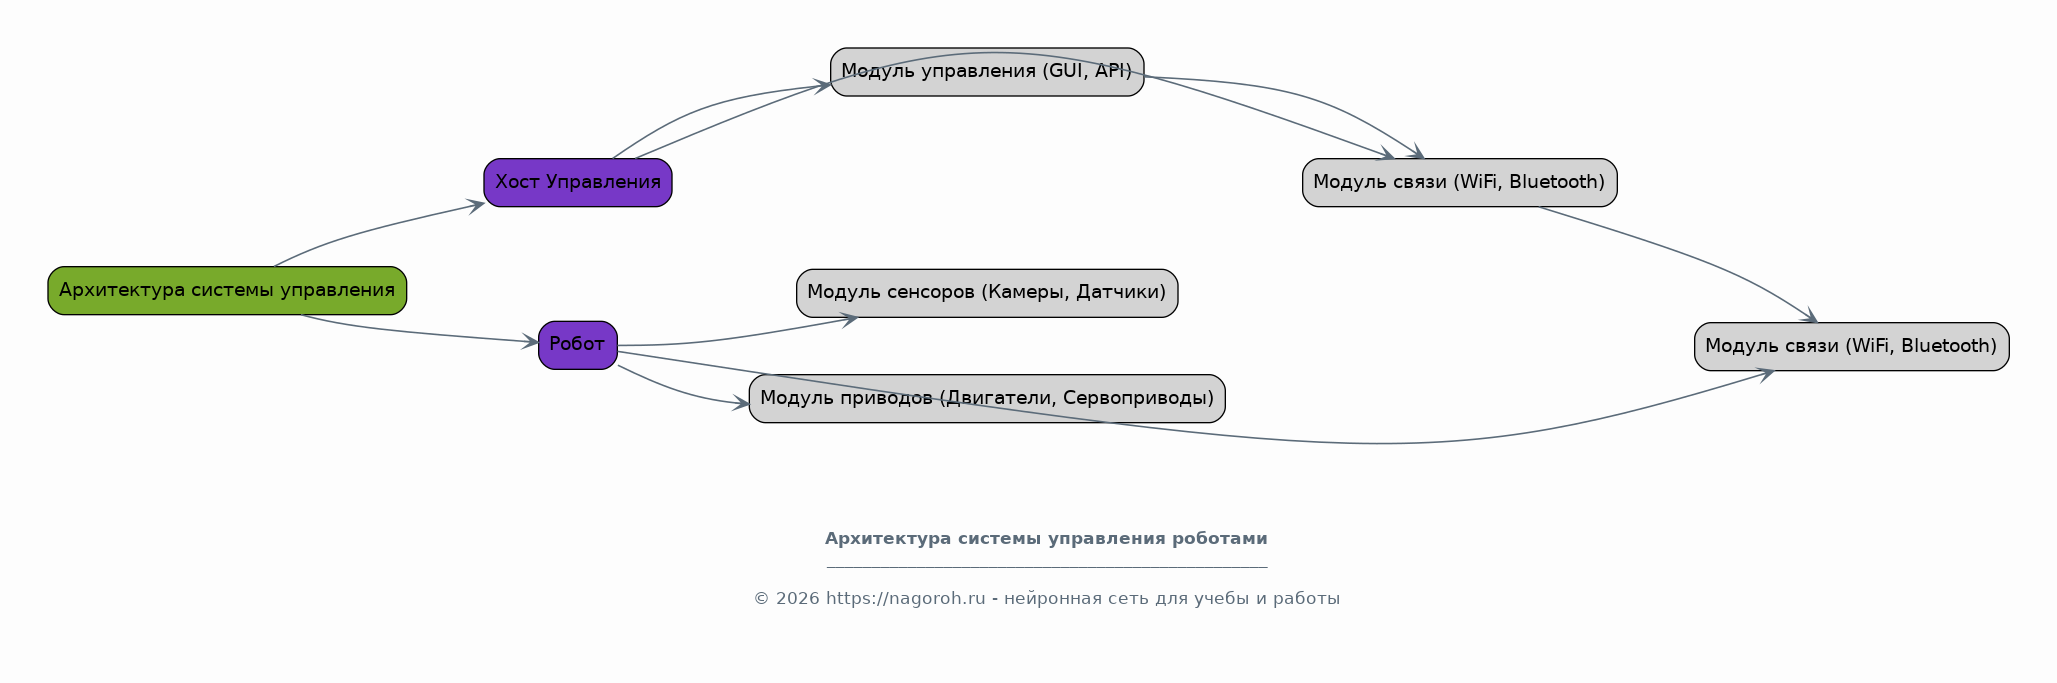
Проектирование программно-аппаратной архитектуры системы. Определение основных модулей, протоколов взаимодействия и интерфейсов связи между хостом управления и роботом.

Разработка прототипа

Содержимое раздела

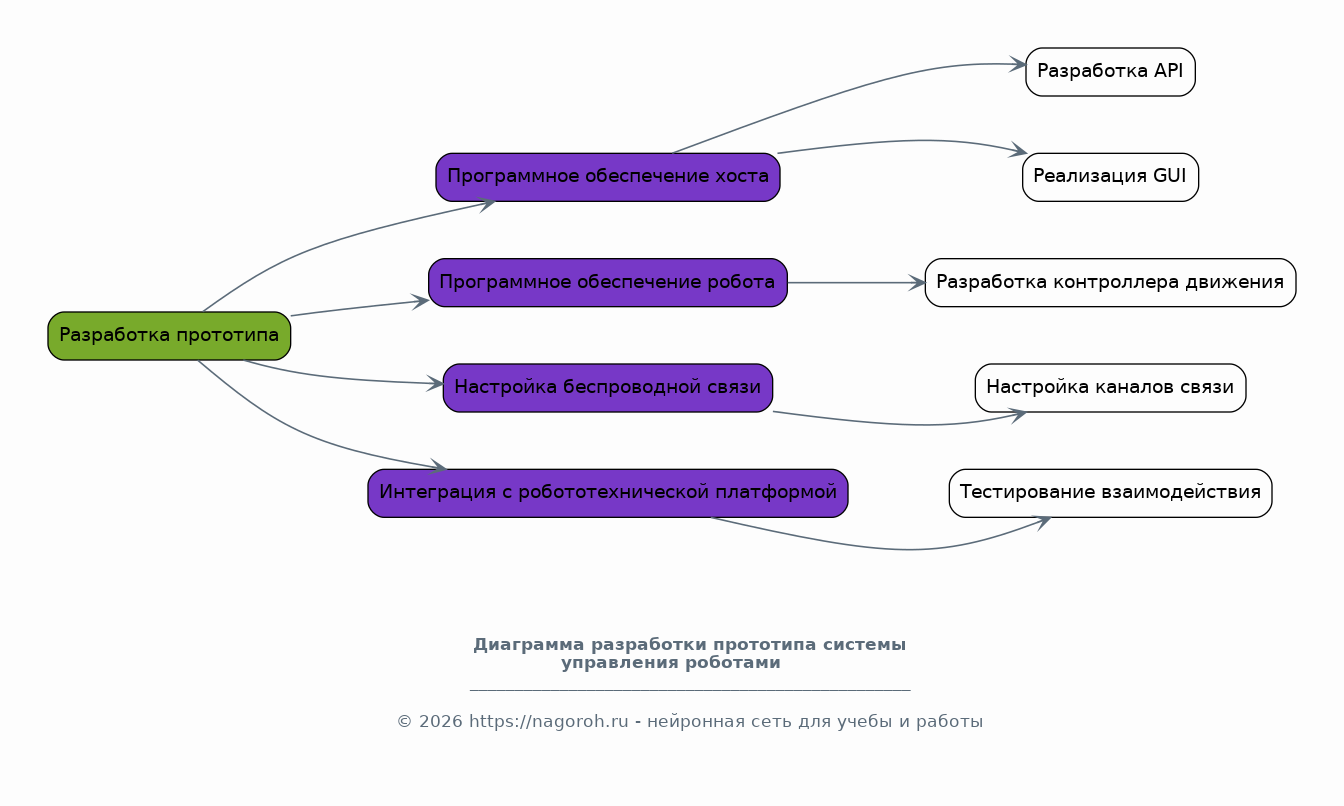
Реализация программно-аппаратного прототипа. Разработка программного обеспечения для хоста и робота, настройка модулей беспроводной связи, интеграция с робототехнической платформой.

Тестирование и верификация

Содержимое раздела

Разработка сценариев тестирования. Проведение испытаний прототипа на различных робототехнических платформах в контролируемых и полевых условиях. Сбор данных о производительности.

Анализ производительности

Содержимое раздела

Оценка ключевых показателей системы: задержка передачи данных, надежность соединения, пропускная способность, энергоэффективность. Сравнение с существующими решениями.

Безопасность передачи данных

Содержимое раздела

Исследование вопросов защиты беспроводного канала связи от несанкционированного доступа и перехвата данных. Разработка мер по обеспечению конфиденциальности и целостности информации.

Рекомендации по применению

Содержимое раздела

Формулирование рекомендаций по выбору и настройке беспроводных технологий для различных сценариев применения робототехники. Определение преимуществ и ограничений предложенного решения.

Заключение

Содержимое раздела

Подведение итогов исследования. Оценка достижения поставленных целей. Определение перспектив дальнейшего развития проекта и его практического применения.

Список литературы

Содержимое раздела

Перечень использованных источников: научные статьи, книги, техническая документация, стандарты и другие материалы, связанные с тематикой исследования.

Получи Такой Проект

До 90% уникальность
Готовый файл Word
15-30 страниц
Список источников по ГОСТ
Оформление по ГОСТ
Таблицы и схемы
Презентация

Создать Проект на любую тему за 5 минут

Создать

#5412937

Готовим вашу копию…
Похожие работы

Другие работы в разделе «Проекты»

Все работы раздела